Industry
고도화되는 산업,
더 정밀한 '눈'을 요구하다
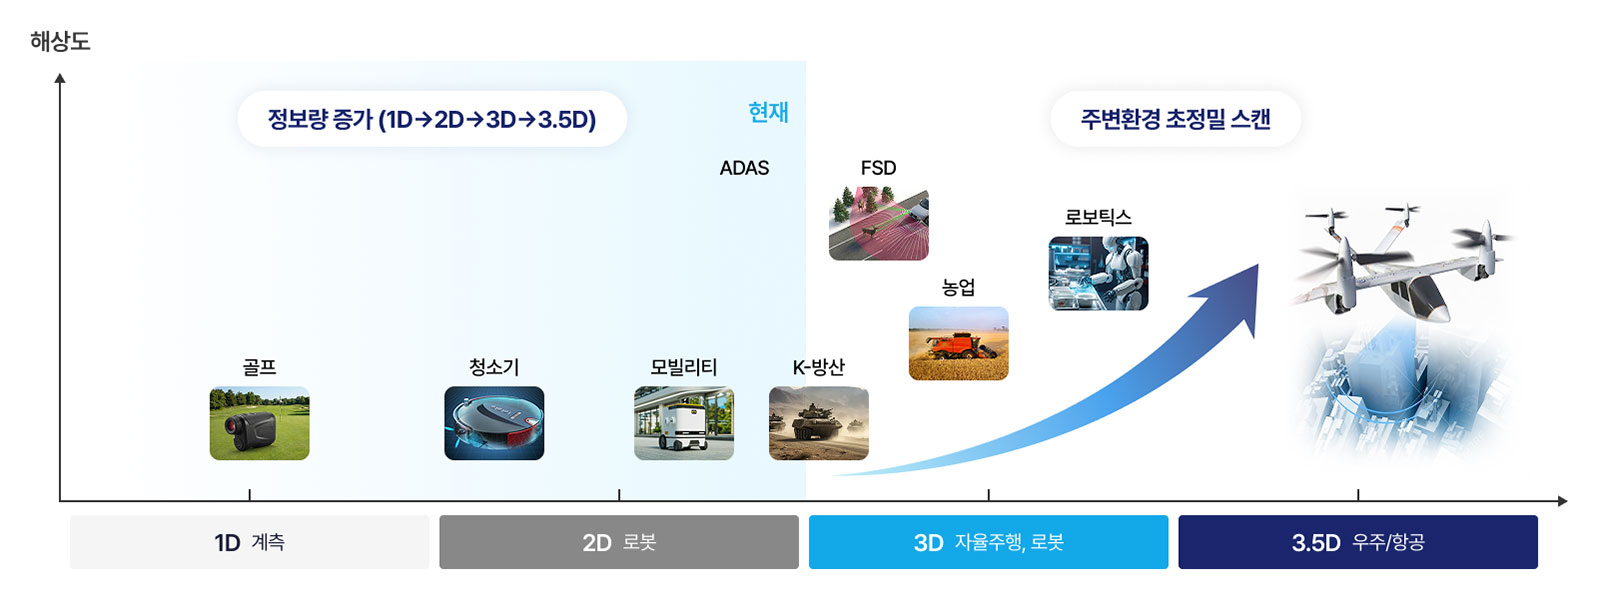
산업이 1D 계측에서 3.5D 우주/항공 분야로 발전하며
요구되는 정보량이 기하급수적으로 증가하고 있습니다.
-
1단계

1D 계측
-
2단계

2D 산업
-
3단계

3D 모빌리티
-
4단계

3.5D 우주/항공
자율주행 센서 기술의
한계와 문제점
-
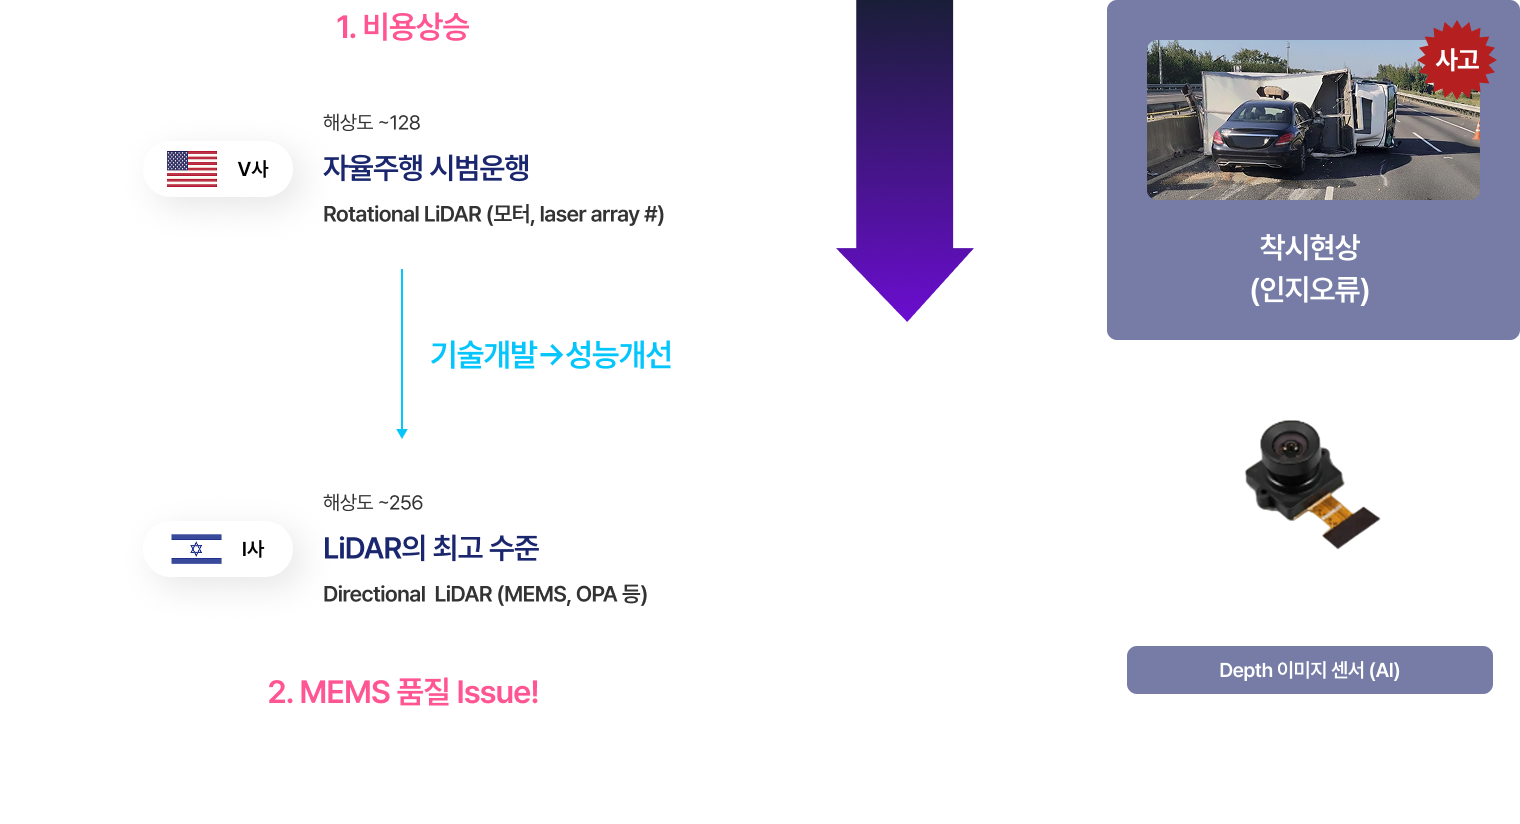
기존 라이다 센서
낮은 해상도와 높은 가격
- 낮은 해상도(64~128ch)로 인해 자율주행차량, UAM 등
다양한 제품군 적용에 한계 - 성능 보완을 위한 여러 센서 사용으로 시스템 복잡도와 비용 증가
- 엔진 및 오프로드 진동에 취약
- 낮은 해상도(64~128ch)로 인해 자율주행차량, UAM 등
-
카메라 센서
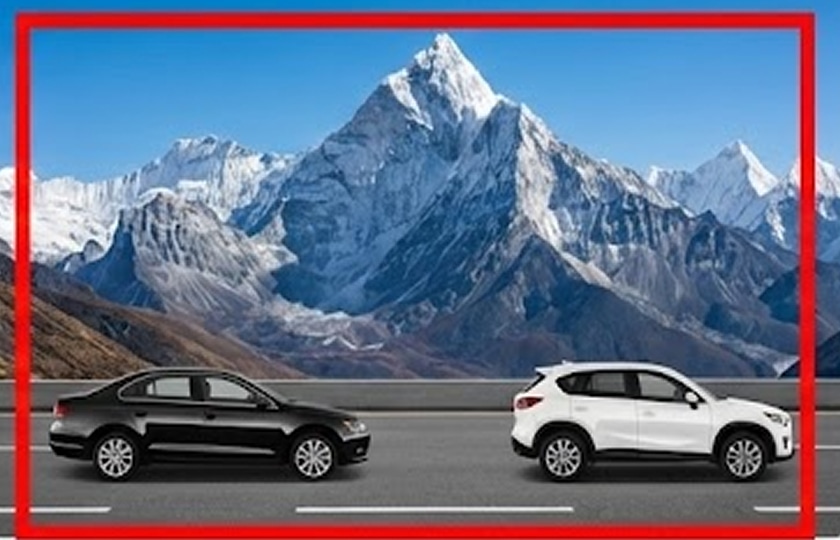
근원적 착시 현상으로 인지 오류 발생
- 고해상도 영상은 가능하나, 주변 밝기 등 급격한 환경 변화로
인지 오류 발생 - AI를 활용한 인지 오류 극복에도 한계 존재
- 물체에 대한 물리적 정보를 왜곡
- 고해상도 영상은 가능하나, 주변 밝기 등 급격한 환경 변화로
LCHP의 Solution
카메라 수준의 고해상도 LiDAR
기존 라이다는 비용 상승과 MEMS 품질 이슈가, 카메라는 인지오류로 인한 사고 위험이 존재합니다.
LCHP는 이 성능의 Gap을 극복하는 새로운 솔루션을 제공합니다.
카메라 수준의 초고해상도 LiDAR 시스템 개발
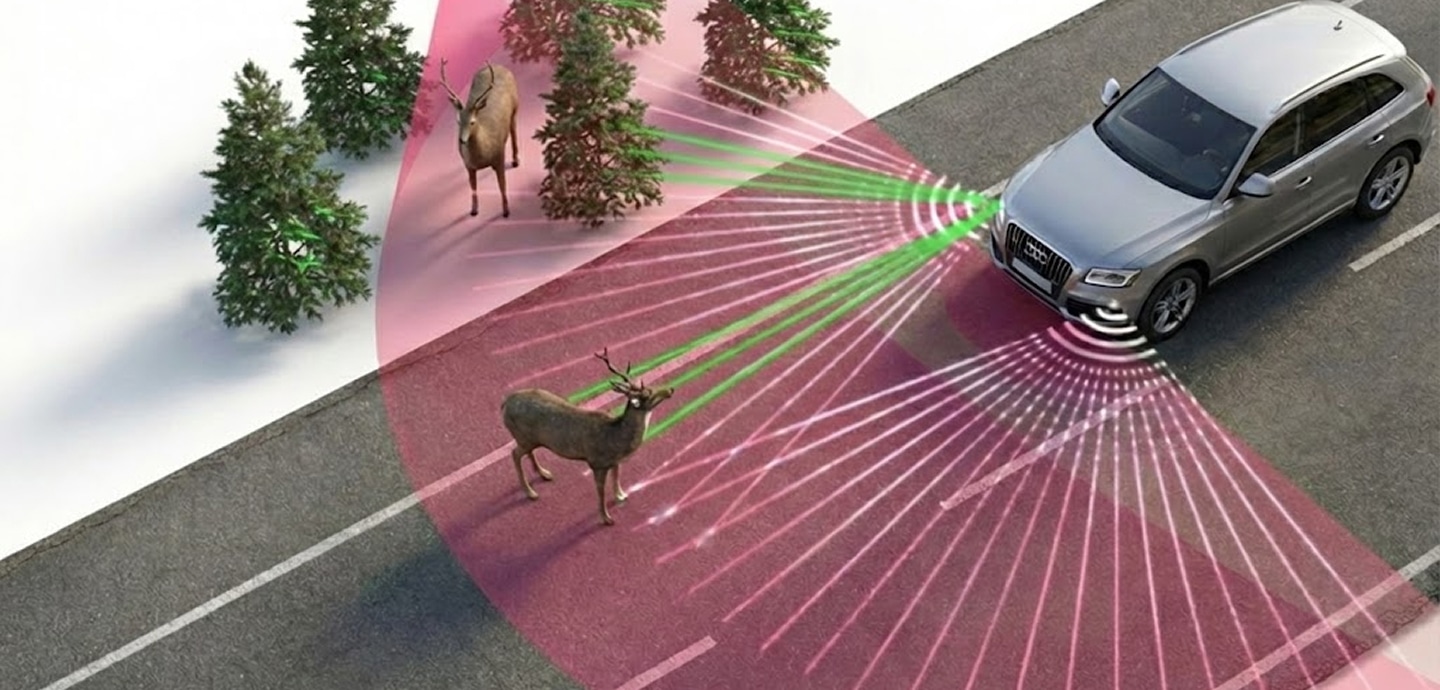
LiDAR 센서는
자율주행 기술의 '눈'이다
미래 모빌리티와 로보틱스 산업이 발전하며, 주변 환경을 초정밀 스캔 할 수 있는 초고해상도 LiDAR 시스템의 필요성이 급격히 증가하고 있습니다.
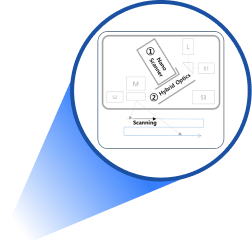
자사의 사업 Focus (FSD, 농업 & 군사, 로보틱스)
-
초고해상도
-
고품질
(진동 및 스트레스)
-
수직광각
(40~60°)
Hyper-LiDAR
제품 특성 및 적용 분야
- 미래 모빌리티
-
주행속도에 따른 능동 광각 스캔 방식
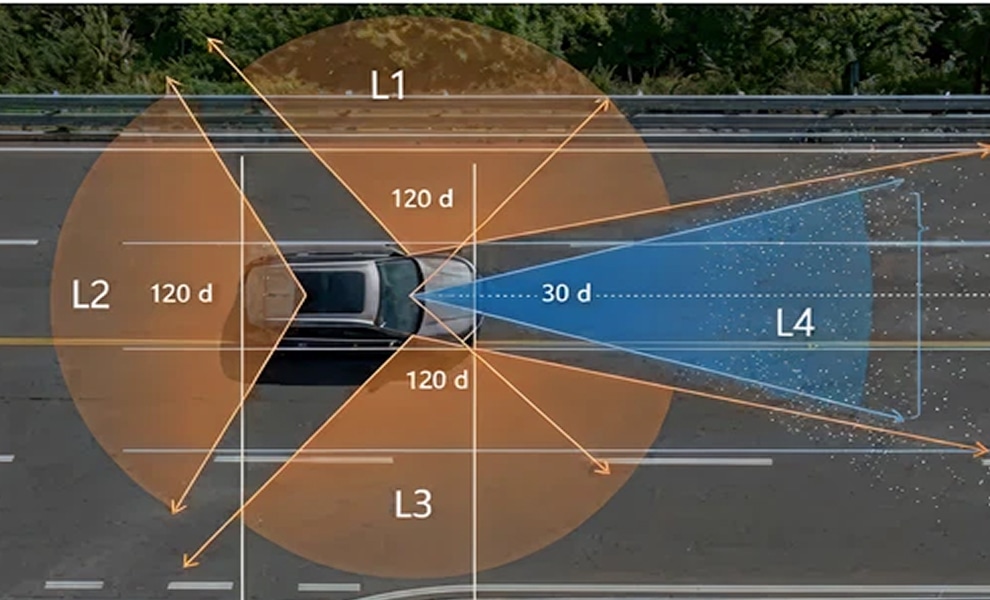
고속주행
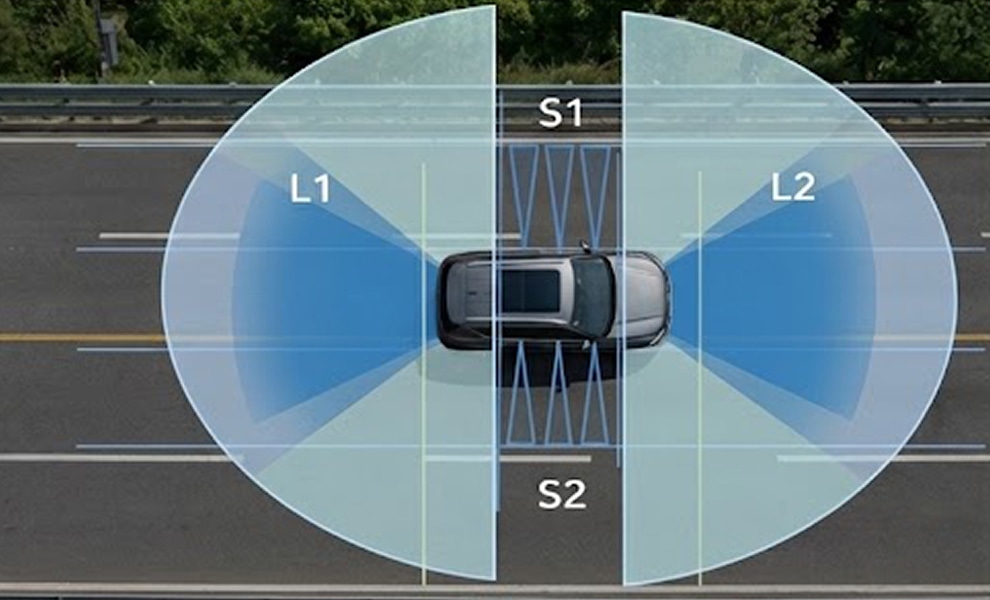
저속주행
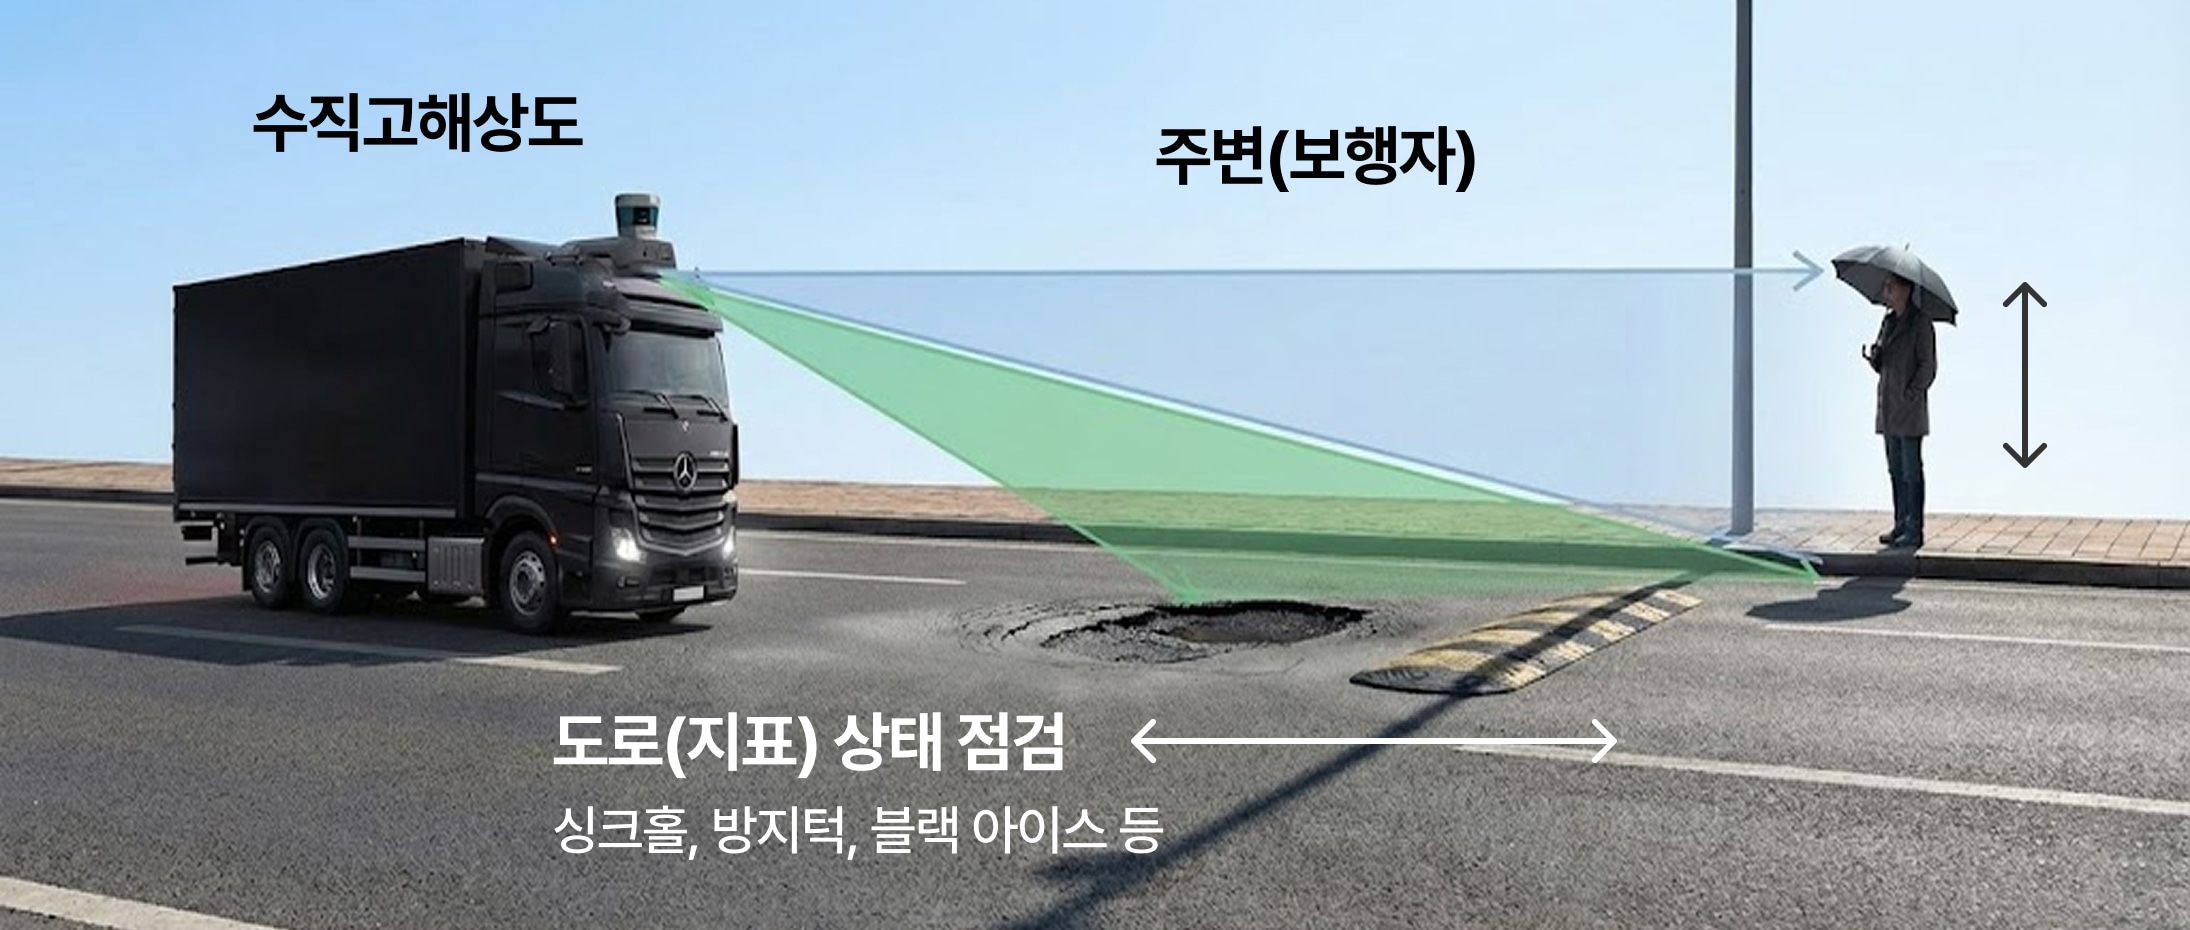
도로 표면상태 확인 초고해상도 수직 분해능
- 로보틱스
-
수직광각(VFOV) 고해상도 스캔
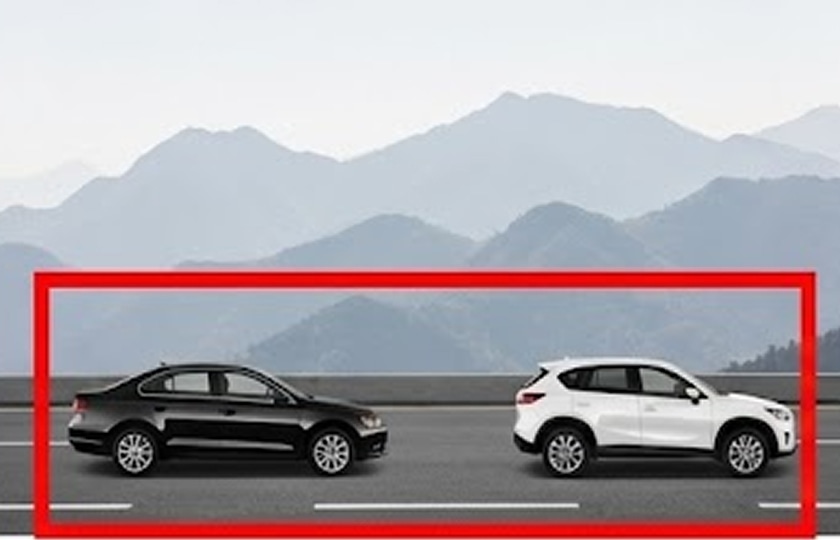
기존방식
Hyper-라이다 방식
Hyper Scan 수직 광각 영역에 따른 이미지 특성 저하 없음
구분 광각 스캔 기존방식 Hyper LiDAR Laser Array Conv. MEMS Refraction 大 中 No Refraction Laser Spot Size 大 中 小 Laser Intensity 小 中 大 Resolution 小 中 大
LCHP의 Hyper-LiDAR
모든 산업의 가능성을 열다
LCHP는 자율주행(FSD), 농업 & 군사, 로보틱스를 핵심 사업으로 다양한 산업에 솔루션을 제공합니다.

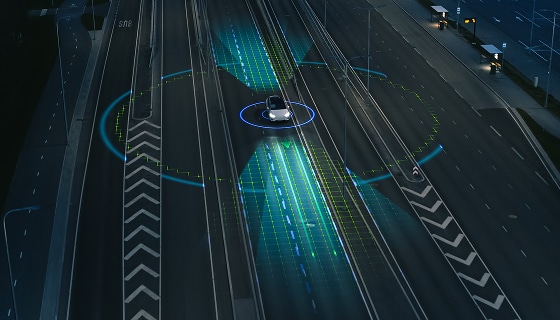
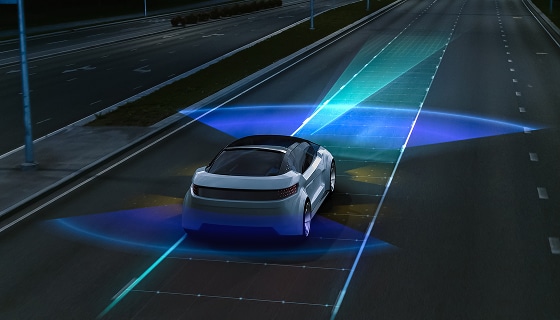
자율주행 (FSD)
보행자와 도로지면(블랙아이스, 싱크홀 등)의 상태를 파악할 수 있는 라이다 (수직시야각 : 20°, 스캔거리 100-200m)

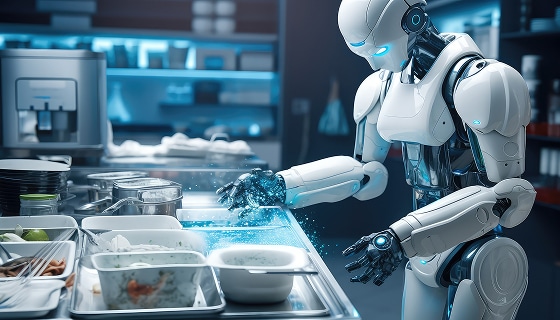
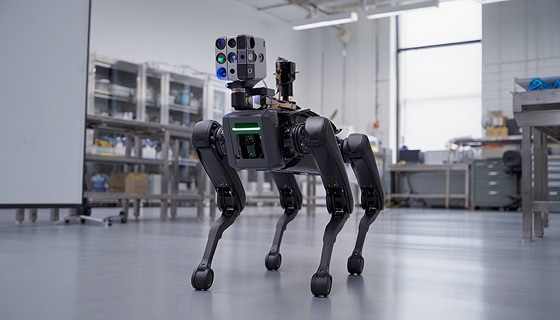
산업용 비젼시스템
휴머노이드 와 로봇독의 정교함을 높여줄 수직광각 초고해상도 라이다 (수직시야각 : 60°, 스캔거리 30m)

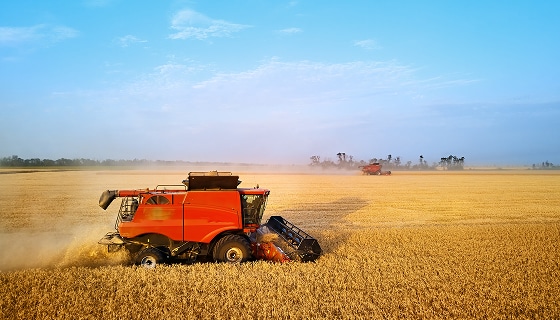
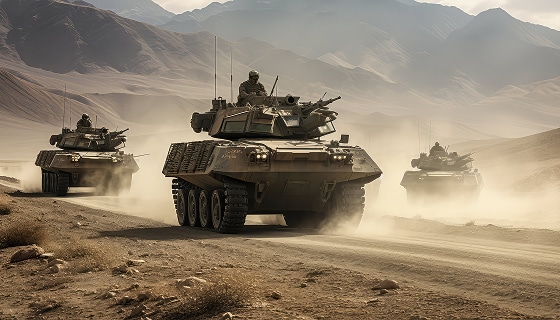
자율주행 트랙터와 K-Defense 시스템
엔진 및 오프로드 진동에 강한 라이다 (수직시야각: 20°, 스캔거리: 50~100m)

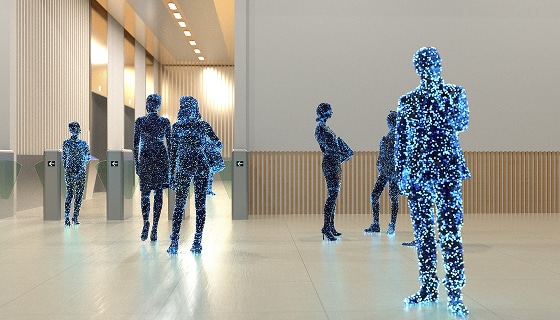
보안과 안전
야간시야 및 플래쉬라이트 환경에서도 사물인지가 가능한 라이다 (수직시야각 : 60°, 스캔거리 30m)

교통정보
야간시야 및 악천후 환경에서도 교통망 흐름 파악이 가능한 라이다 (수직시야각 : 20-60°, 스캔거리 30-150m)